


© Mark Stone / Sveučilište Washington (UW)
1/3
Dok se nebo sve više puni dronovima koji zuje, lebde i hitro lete, posvetimo malo pozornosti i skromnom robotu koji se kreće skakanjem.
Skakanje je čest način kretanja među kukcima i vodozemcima, a gotovo je stotinu puta energetski učinkovitije od letenja. Za razliku od komarca, koji mora neprestano trošiti energiju kako bi ostao u zraku, buha se napreže samo kada skače. Takve uštede energije mogle bi biti korisne i u robotici: skupina malih, jednostavnih robota koji se kreću skakanjem mogla bi istražiti određeno područje uz mnogo manje troškove nego leteći dronovi.
Takvi roboti mogli bi otkrivati curenje plina u rafineriji nafte, pratiti potrošnju vode i gnojiva na poljoprivrednom gospodarstvu ili čak istraživati druge planete.
Imajući to na umu, inženjeri sa Sveučilišta Washington razvili su DirectHop, robot mase približno jednog grama koji može izvesti više uzastopnih skokova i skočiti dovoljno visoko da svlada uobičajenu stubu. Robot se pomoću sićušnog elektromotora i triju sklopivih nogu odražava do zadane visine, s preciznošću od jednog centimetra. Nakon doskoka DirectHop se trzajima može ponovno uspraviti i pripremiti za sljedeći skok.
Prototip, koji stane na dlan, predstavlja nekoliko koraka prema autonomnom robotu koji bi se skakanjem mogao kretati kroz različita okruženja.
„Prema mojem mišljenju, tri najteža izazova za robote koji se kreću skakanjem jesu mogućnost mijenjanja duljine skoka, samostalnog uspravljanja i ponovne pripreme za više uzastopnih skokova“, rekao je glavni autor rada Sawyer Fuller, izvanredni profesor strojarstva na Sveučilištu Washington (UW) u Seattleu. „DirectHop svladava sve tri prepreke potpuno novom konstrukcijom, a dobro napredujemo i u rješavanju drugih izazova, poput vlastitog napajanja, upravljanja smjerom kretanja i navigacije.“
Fuller i njegov tim predstavili su DirectHop 30. rujna na Međunarodnoj konferenciji o inteligentnim robotima i sustavima (International Conference on Intelligent Robots and Systems – IROS 2026). Znanstveni rad dostupan je na sljedećoj poveznici.
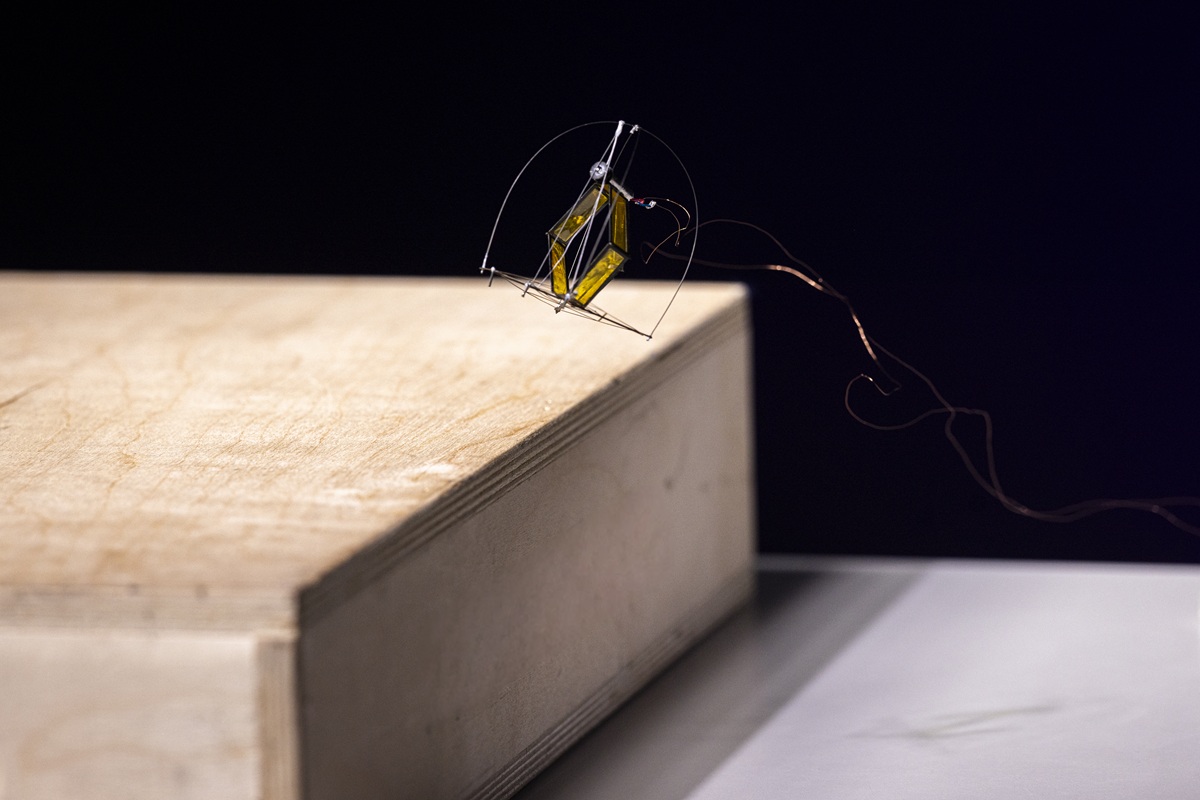
Većina robota koji se kreću skakanjem oblikovana je po uzoru na kukce poput buha, čiji mehanizam skakanja doslovno djeluje poput opruge. Buhe sabijaju, a zatim otpuštaju dijelove svojeg vanjskog kostura (egzoskeleta) kako bi se odbacile na udaljenosti koje dosežu 50 puta njihovu visinu.
Roboti koji, poput buha, koriste opruge i zaporne mehanizme također mogu prijeći impresivne udaljenosti, ali nemaju jednostavan način preciznog podešavanja duljine skoka — otpuštanje opruge djeluje prema načelu „sve ili ništa“, objasnio je Fuller. Osim toga, opruge i zaporni mehanizmi složeni su strojni elementi koje je teško izraditi i upotrebljavati u tako malim dimenzijama.
DirectHop te probleme rješava potpunim izbacivanjem opruge.
„Otkrili smo da vrlo mali elektromotor može dovoljno brzo ubrzati kako bi izravno pokrenuo skok, baš kao što mišići žabljih nogu izravno pokreću njezin skok“, rekao je prvi autor rada Hanquan (John) Wang, istraživački asistent i student poslijediplomskog studija strojarstva na Sveučilištu Washington. „Otkrili smo i da podešavanjem struje koja napaja motor možemo postići da robot skače na zadane udaljenosti.“
Sam robot sastoji se od sićušnog elektromotora povezanog s okomitim nosačem komadom ribolovne strune. Kada motor ubrza, brzo namata strunu i podiže se duž nosača, povlačeći ostatak robota u zrak. Dok se motor podiže, tri zglobne noge ispružuju se kako bi motor ostao poravnat s podnožjem robota.
Budući da se robot često prevrće u zraku, istraživači su mu dodali zaštitni okvir koji ga podupire kada doskoči na bok. Iz tog položaja tim ga je uspio uspraviti u 90 % slučajeva tako što bi motor ponovno spustio duž nosača. Time se pomiče težište robota pa se on otkotrlja natrag na podnožje i pripremi za novi skok.
Konstrukcija je nadahnuta kutijastim kornjačama, koje se mogu ponovno uspraviti zahvaljujući slično oblikovanom oklopu.
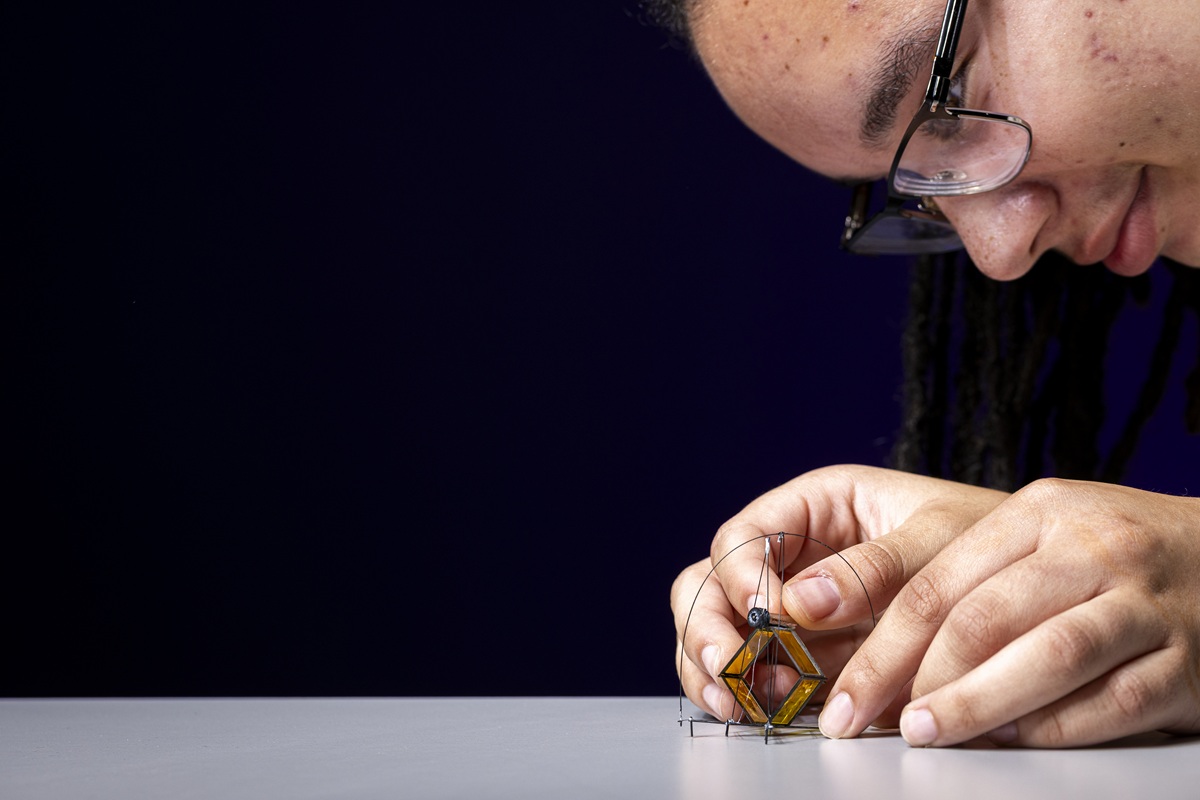
Trenutačni prototip ima nekoliko značajnih ograničenja. Napaja se putem žica i ne može upravljati smjerom kretanja ni mijenjati svoju orijentaciju, osim nasumičnim trzajima. Wang i Fuller, međutim, rade na rješenjima: solarnim ćelijama i bateriji ugrađenima u robot za napajanje, vibracijskom motoru za okretanje robota na mjestu, sićušnim uvlačivim stopalima za podešavanje kuta skoka te ugrađenoj kameri i elektronici za navigaciju.
„Jedan je od naših ciljeva potpuno autonomno svladavanje stuba“, rekao je Fuller. „Kamera promatra stubu, procesor izračunava koliko visoko robot mora skočiti, robot se usmjerava u odgovarajući položaj, skače, ponovno se uspravlja, ponovno se usmjerava i ponavlja postupak. Kombinacijom jednostavnih senzora i radnji obavlja složen zadatak.“
Wang smatra da je realno zamisliti proizvodnju robota DirectHop sa svim predviđenim funkcijama za približno 10 američkih dolara, budući da su pojedinačne komponente tako male i jeftine. Po toj cijeni roboti bi mogli biti iznimno korisni kao djelomično potrošna dopuna većim, sposobnijim i skupljim robotima.
„Mogli bismo poslati 100 ili čak 1000 ovih robota na teren“, rekao je Wang. „Ako se neki izgube ili prestanu raditi, to zapravo nije neuspjeh. Njihova skupina može obaviti zadatak.“
Stjepan Felber | Ekovjesnik
